 Deutsch
 English
 Français
 Italiano
 Español
 Nederlands
 Polski
 Svenska
 Türkçe
 Čeština
 Português
 Dansk
 Suomi
 Norsk
 Română
 Magyar
 Ελληνικά
 Slovenčina
 Български
 Hrvatski
 日本語
Önegyensúlyozó robot
Két kerék és egy giroszkóp. Egy PID-hurok tartja függőlegesen, és végre megérti, mit jelent a PID.
5 alkatrész$19,11
A projekthez használt dolgok
Hardverkomponensek
-
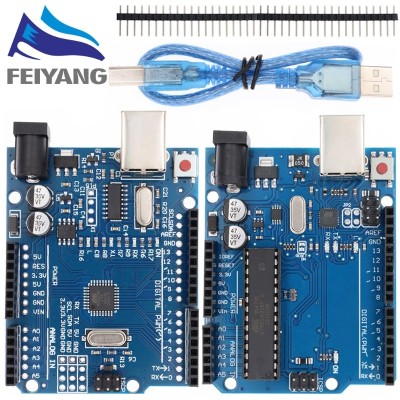
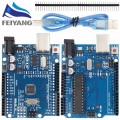 Uno R3 kompatibilis kártya (ATmega328P, CH340, tüskesorok)
×1
$6,69
Hol vásárolható
-
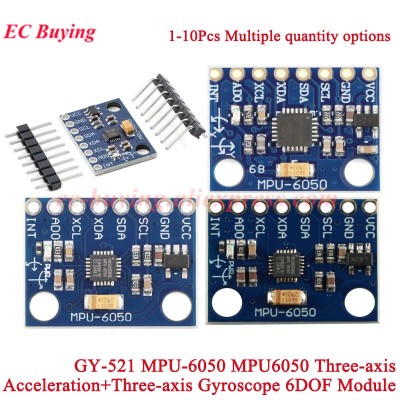
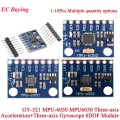 MPU-6050 giroszkóp és gyorsulásmérő (GY-521)
×1
$1,29
Hol vásárolható
-
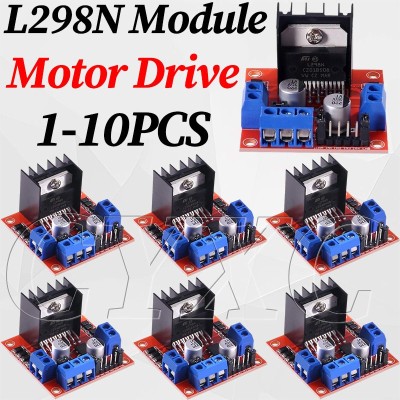
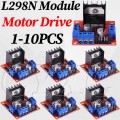 L298N dupla H-híd motorvezérlő
×1
$2,85
Hol vásárolható
-
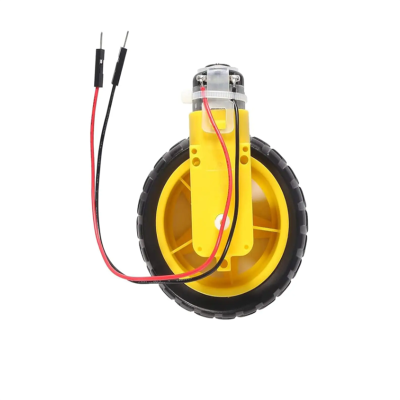
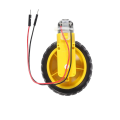 4x TT hajtóműves motor 1:48, kettős tengely (3-6 V)
×1
$7,19
Hol vásárolható
-
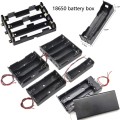 18650 elemtartó doboz (hegesztés nélkül)
×1
$1,09
Hol vásárolható
Szoftverek és online szolgáltatások
- Arduino IDE
Kéziszerszámok és megmunkáló gépek
- Phillips csavarhúzó
- Multiméter
További projektek
Projekt létrehozása
 Kezdő
Akadálykerülő robotautó
Négy kerék, egy ultrahangos szem. Az autó addig halad, amíg falat nem lát, körülnéz balra és jobbra, és kiválasztja a szabad utat.
 Haladó
Az első 5"-os FPV kvadja
Egy freestyle kvad, amelyet saját maga épít: karbon váz, négy 2207 motor és egy 3S akkumulátor a nyugodt első repülésekhez.
 Kezdő
Wi-Fi mozgásnaplózó
Egy ESP32, amely rögzíti a mozgást, és élőben megjeleníti egy oldalon a böngészőjében. Felhő nélkül.