 Deutsch
 English
 Français
 Italiano
 Español
 Nederlands
 Polski
 Svenska
 Türkçe
 Čeština
 Português
 Dansk
 Suomi
 Norsk
 Română
 Magyar
 Ελληνικά
 Slovenčina
 Български
 Hrvatski
 日本語
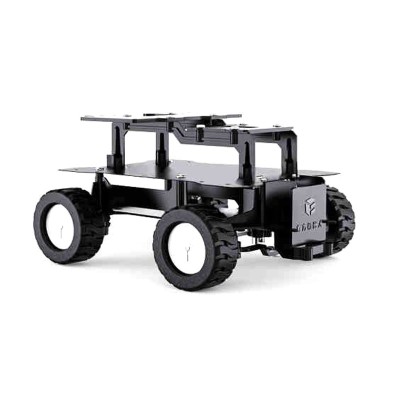
Akadálykerülő robotautó
Négy kerék, egy ultrahangos szem. Az autó addig halad, amíg falat nem lát, körülnéz balra és jobbra, és kiválasztja a szabad utat.
5 alkatrész$40,72
A projekthez használt dolgok
Hardverkomponensek
-
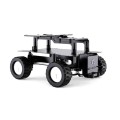 Akril 4WD robotautó-alváz (Ackermann)
×1
$27,64
Hol vásárolható
-
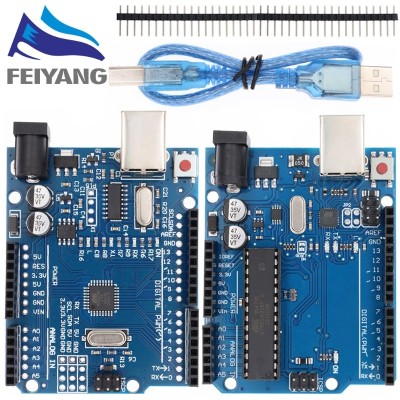
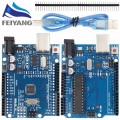 Uno R3 kompatibilis kártya (ATmega328P, CH340, tüskesorok)
×1
$6,69
Hol vásárolható
-
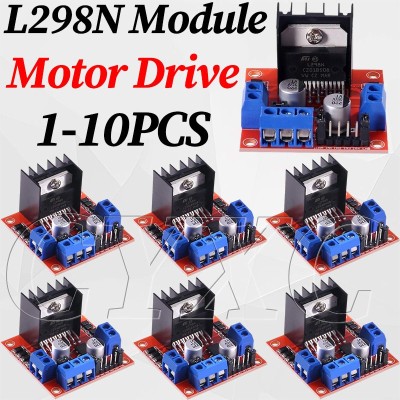
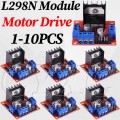 L298N dupla H-híd motorvezérlő
×1
$2,85
Hol vásárolható
-
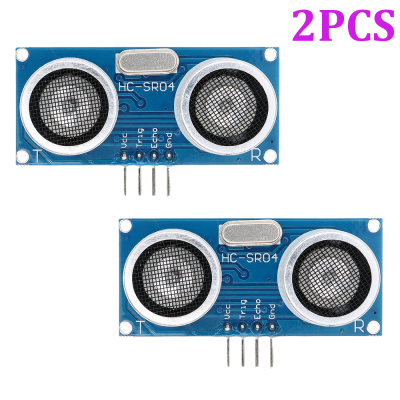
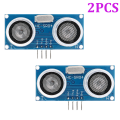 HC-SR04 ultrahangos távolságszenzor
×1
$2,45
Hol vásárolható
-
 18650 elemtartó doboz (hegesztés nélkül)
×1
$1,09
Hol vásárolható
Szoftverek és online szolgáltatások
- Arduino IDE
Kéziszerszámok és megmunkáló gépek
- Phillips csavarhúzó
- USB kábel a kártyához
További projektek
Projekt létrehozása
 Haladó
Az első 5"-os FPV kvadja
Egy freestyle kvad, amelyet saját maga épít: karbon váz, négy 2207 motor és egy 3S akkumulátor a nyugodt első repülésekhez.
 Profi
Önegyensúlyozó robot
Két kerék és egy giroszkóp. Egy PID-hurok tartja függőlegesen, és végre megérti, mit jelent a PID.
 Kezdő
Wi-Fi mozgásnaplózó
Egy ESP32, amely rögzíti a mozgást, és élőben megjeleníti egy oldalon a böngészőjében. Felhő nélkül.