 Deutsch
 English
 Français
 Italiano
 Español
 Nederlands
 Polski
 Svenska
 Türkçe
 Čeština
 Português
 Dansk
 Suomi
 Norsk
 Română
 Magyar
 Ελληνικά
 Slovenčina
 Български
 Hrvatski
 日本語
Kendi kendini dengeleyen robot
İki tekerlek ve bir jiroskop. Bir PID döngüsü onu dik tutar ve sonunda PID'in ne demek olduğunu anlarsınız.
5 parça$19,11
Bu projede kullanılanlar
Donanım bileşenleri
-
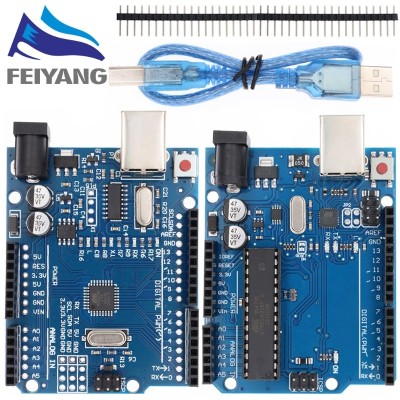
 Uno R3 Uyumlu Kart (ATmega328P, CH340, Pin Header)
×1
$6,69
Nereden satın alınır
-
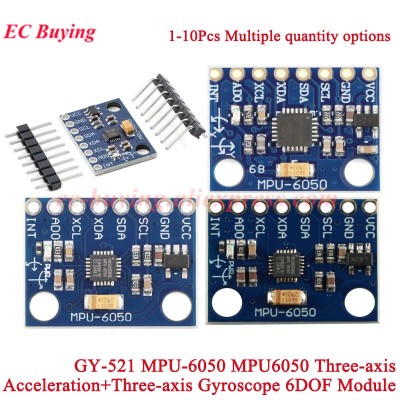
 MPU-6050 Jiroskop ve İvmeölçer (GY-521)
×1
$1,29
Nereden satın alınır
-
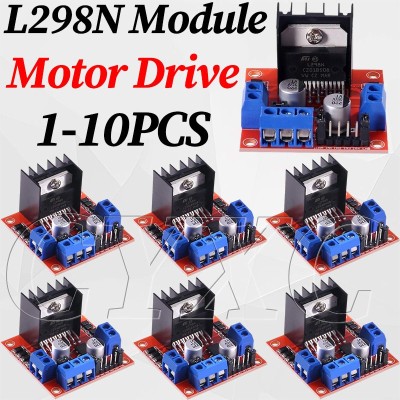
 L298N Çift H-Köprü Motor Sürücü
×1
$2,85
Nereden satın alınır
-
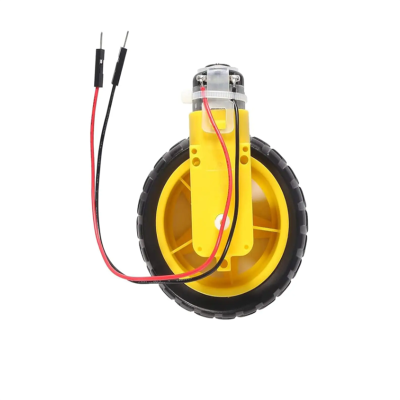
 4x TT Redüktörlü Motor 1:48, Çift Şaft (3-6 V)
×1
$7,19
Nereden satın alınır
-
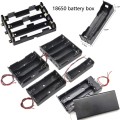 18650 Pil Yuvası Kutusu (Kaynaksız)
×1
$1,09
Nereden satın alınır
Yazılım uygulamaları ve çevrimiçi hizmetler
- Arduino IDE
El aletleri ve üretim makineleri
- Yıldız uçlu tornavida
- Multimetre
Diğer projeler
Proje oluştur
 Başlangıç
Engelden kaçan robot araba
Dört tekerlek, tek bir ultrasonik göz. Araba bir duvar görene kadar sürer, sola ve sağa bakar ve boş yolu seçer.
 Orta
İlk 5" FPV quad'ınız
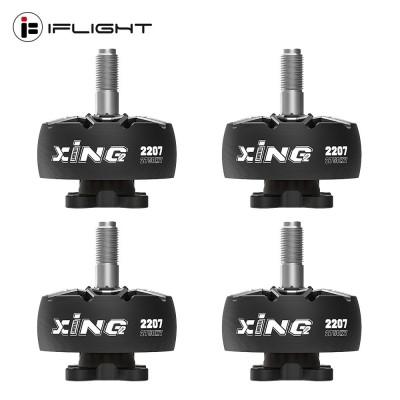
Kendi yaptığınız bir freestyle quad: karbon gövde, dört 2207 motor ve sakin ilk uçuşlar için 3S pil.
 Başlangıç
Wi-Fi hareket kaydedici
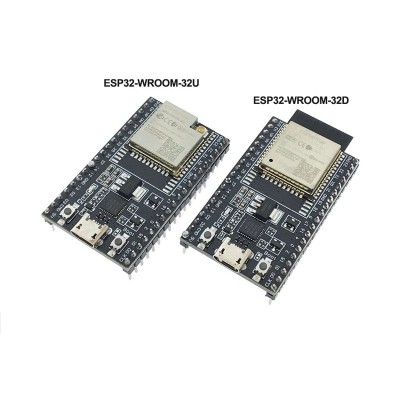
Hareketi kaydeden ve tarayıcınızdaki bir sayfada canlı gösteren bir ESP32. Bulut gerekmez.