 Deutsch
 English
 Français
 Italiano
 Español
 Nederlands
 Polski
 Svenska
 Türkçe
 Čeština
 Português
 Dansk
 Suomi
 Norsk
 Română
 Magyar
 Ελληνικά
 Slovenčina
 Български
 Hrvatski
 日本語
Самобалансиращ робот
Две колела и жироскоп. PID регулатор го държи изправен и най-после ще разбереш какво е PID.
5 части$19,11
Какво се използва в проекта
Хардуерни компоненти
-
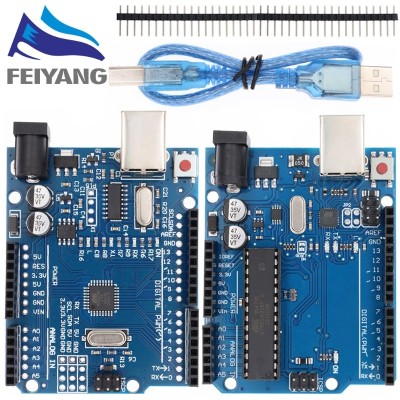
 Съвместима платка Uno R3 (ATmega328P, CH340, пинове)
×1
$6,69
Откъде да купите
-
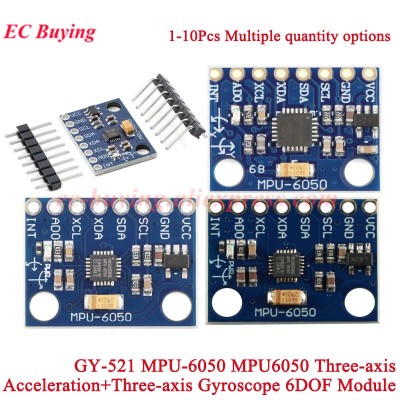
 Жироскоп и акселерометър MPU-6050 (GY-521)
×1
$1,29
Откъде да купите
-
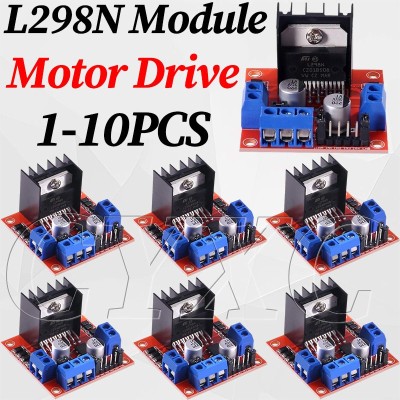
 Двоен H-мост драйвер за мотори L298N
×1
$2,85
Откъде да купите
-
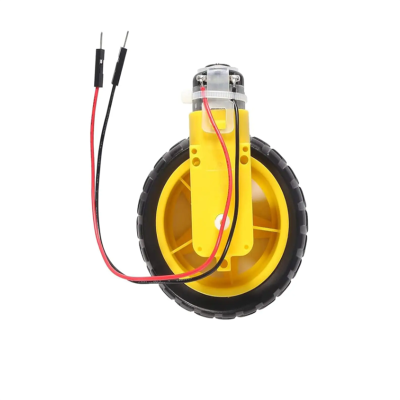
 4x TT мотор-редуктор 1:48, двустранна ос (3-6 V)
×1
$7,19
Откъде да купите
-
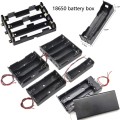 Кутия-държач за батерии 18650 (без заваряване)
×1
$1,09
Откъде да купите
Софтуер и онлайн услуги
- Arduino IDE
Ръчни инструменти и машини
- Кръстата отвертка
- Мултиметър
Описание
- 01
Направи висока рама на две колела от комплекта шаси
- 02
Чети ъглите от MPU6050 по I²C
- 03
Настрой PID регулатора
- 04
Бутни го леко и гледай как се изправя
Още проекти
Създай проект
 Начинаещи
Робот-кола, която заобикаля препятствия
Четири колела и едно ултразвуково око. Колата кара, докато види стена, оглежда се наляво и надясно и избира свободния път.
 Средно ниво
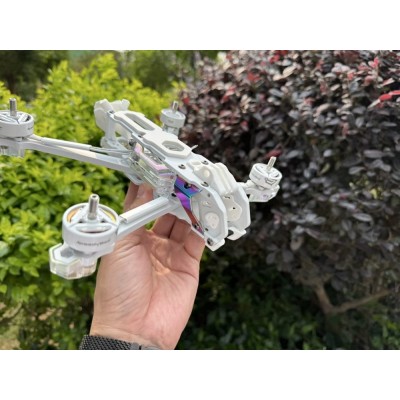
Първият ти 5" FPV дрон
Freestyle дрон, който сглобяваш сам: карбонова рама, четири мотора 2207 и 3S батерия за спокойни първи полети.
 Начинаещи
Wi-Fi датчик за движение
ESP32, който записва движение и го показва на живо в страница в браузъра. Без облак.