 Deutsch
 English
 Français
 Italiano
 Español
 Nederlands
 Polski
 Svenska
 Türkçe
 Čeština
 Português
 Dansk
 Suomi
 Norsk
 Română
 Magyar
 Ελληνικά
 Slovenčina
 Български
 Hrvatski
 日本語
Robot koji sam balansira
Dva kotača i žiroskop. PID petlja drži ga uspravnim i konačno ćete razumjeti što znači PID.
5 dijelova$19,11
Stvari korištene u ovom projektu
Hardverske komponente
-
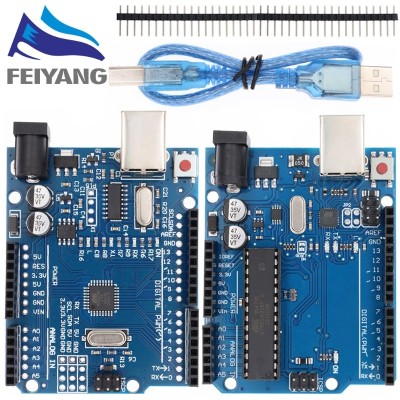
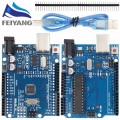 Uno R3 kompatibilna ploča (ATmega328P, CH340, pin headeri)
×1
$6,69
Gdje kupiti
-
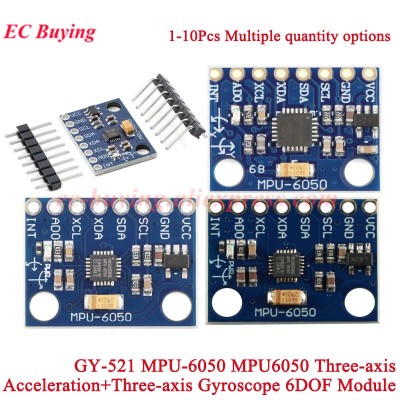
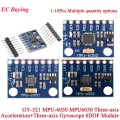 MPU-6050 žiroskop i akcelerometar (GY-521)
×1
$1,29
Gdje kupiti
-
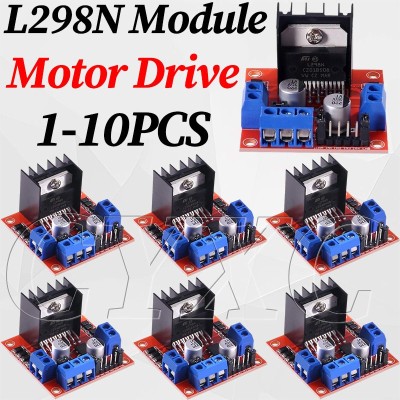
 L298N dvostruki H-most drajver motora
×1
$2,85
Gdje kupiti
-
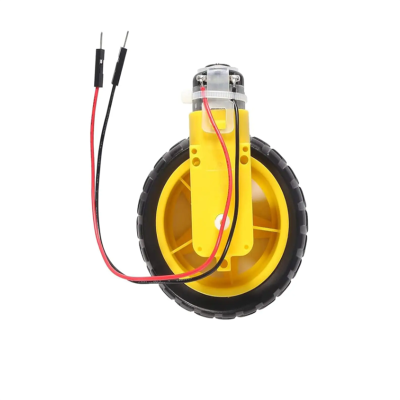
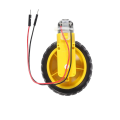 4x TT motor s reduktorom 1:48, dvostruka osovina (3-6 V)
×1
$7,19
Gdje kupiti
-
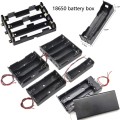 Kutija za držač baterija 18650 (bez zavarivanja)
×1
$1,09
Gdje kupiti
Softverske aplikacije i internetske usluge
- Arduino IDE
Ručni alati i strojevi za izradu
- Križni odvijač
- Multimetar
Više projekata
Izradi projekt
 Početnik
Robotski automobil koji izbjegava prepreke
Četiri kotača, jedno ultrazvučno oko. Automobil vozi dok ne ugleda zid, pogleda lijevo i desno i odabere slobodan put.
 Srednja razina
Vaš prvi 5" FPV kvadrokopter
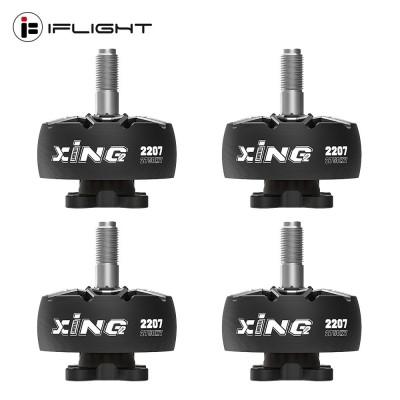
Freestyle kvadrokopter koji sami gradite: karbonski okvir, četiri motora 2207 i 3S paket za mirne prve letove.
 Početnik
Wi-Fi bilježnik pokreta
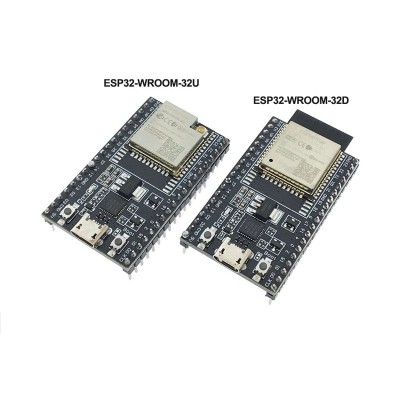
ESP32 koji bilježi pokret i prikazuje ga uživo na stranici u vašem pregledniku. Oblak nije potreban.