 Deutsch
 English
 Français
 Italiano
 Español
 Nederlands
 Polski
 Svenska
 Türkçe
 Čeština
 Português
 Dansk
 Suomi
 Norsk
 Română
 Magyar
 Ελληνικά
 Slovenčina
 Български
 Hrvatski
 日本語
Traži
Proizvodi koji odgovaraju kriterijima pretrage
Akrilna šasija robotskog automobila 4WD (Ackermann)
Lagana akrilna 4WD šasija s upravljanjem poput automobila, dobra osnova za robote koji prate liniju ..
Aluminijska šasija robotskog automobila s 4 kotača
Čvrst aluminijski okvir automobila s četiri motora i kotača; dodajte mikrokontroler, drajver motora ..
F4 V3S Plus kontroler leta + 45A/60A 4-u-1 ESC stack
Kontroler leta i 4-u-1 ESC kao usklađen stack - spreman za BetaFlight i INAV, srce 5-inčnog kvadroko..
F405 kontroler leta za zrakoplove s fiksnim krilima i VTOL
F405 kontroler leta za zrakoplove i VTOL modele s podrškom za INAV/ArduPilot i integriranim filtrira..
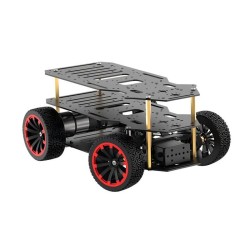
Metalna robotska šasija 4WD s Ackermannovim upravljanjem i enkoderima
Metalna šasija koja skreće kao pravi automobil i nosi do 5 kg; motori s enkoderima omogućuju da vaš ..
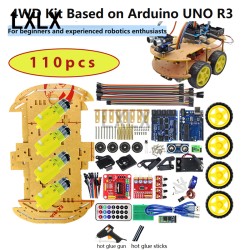
Pametni robotski automobil 4WD set (Uno R3, ultrazvuk, praćenje linije, Bluetooth)
Kompletan robotski automobil: Uno R3 kompatibilna ploča, četiri motora, ultrazvučni senzor, praćenje..
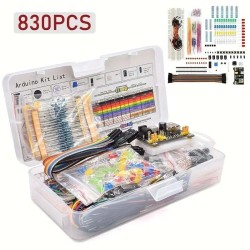
Početni set elektronike od 830 komada
Breadboard, spojne žice, LED diode, otpornici, tipkala i još mnogo osnovnih dijelova u jednoj kutiji..
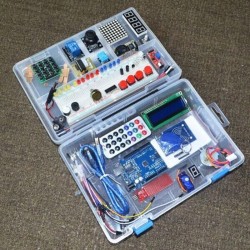
RFID početni set za Uno R3 (s kutijom)
Set za učenje s Uno R3 kompatibilnom pločom, RFID čitačem i karticama, zaslonom, senzorima i mnogo d..
Šasija robotskog tenka s gusjenicama (gumene gusjenice)
Šasija tenka s gumenim gusjenicama i motorima 130 - vozi preko tepiha i manjih prepreka gdje kotači ..
Set od 22 senzorska modula
Dvadeset i dva modula za učenje koji se samo utaknu: vlaga tla, zvuk, svjetlo, temperatura i još mno..
Set od 45 senzorskih modula
Velik set od 45 senzorskih i izlaznih modula - brz način da isprobate mnogo ideja bez lemljenja...
Set od 45 senzorskih modula, kompaktna kutija
Četrdeset i pet senzorskih modula u manjoj kutiji po nižoj cijeni, za projekte s mikrokontrolerima i..
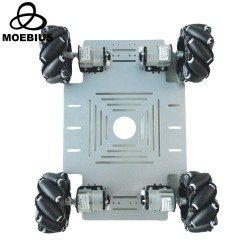
Set robotskog automobila s mecanum kotačima, nosivost 26 kg
Robusna 4WD platforma s mecanum kotačima koji se kreću bočno i dijagonalno; 12 V motori s enkoderima..